
采矿设备自动化:智能挖掘机_(7)智能挖掘机的导航与定位技术docx
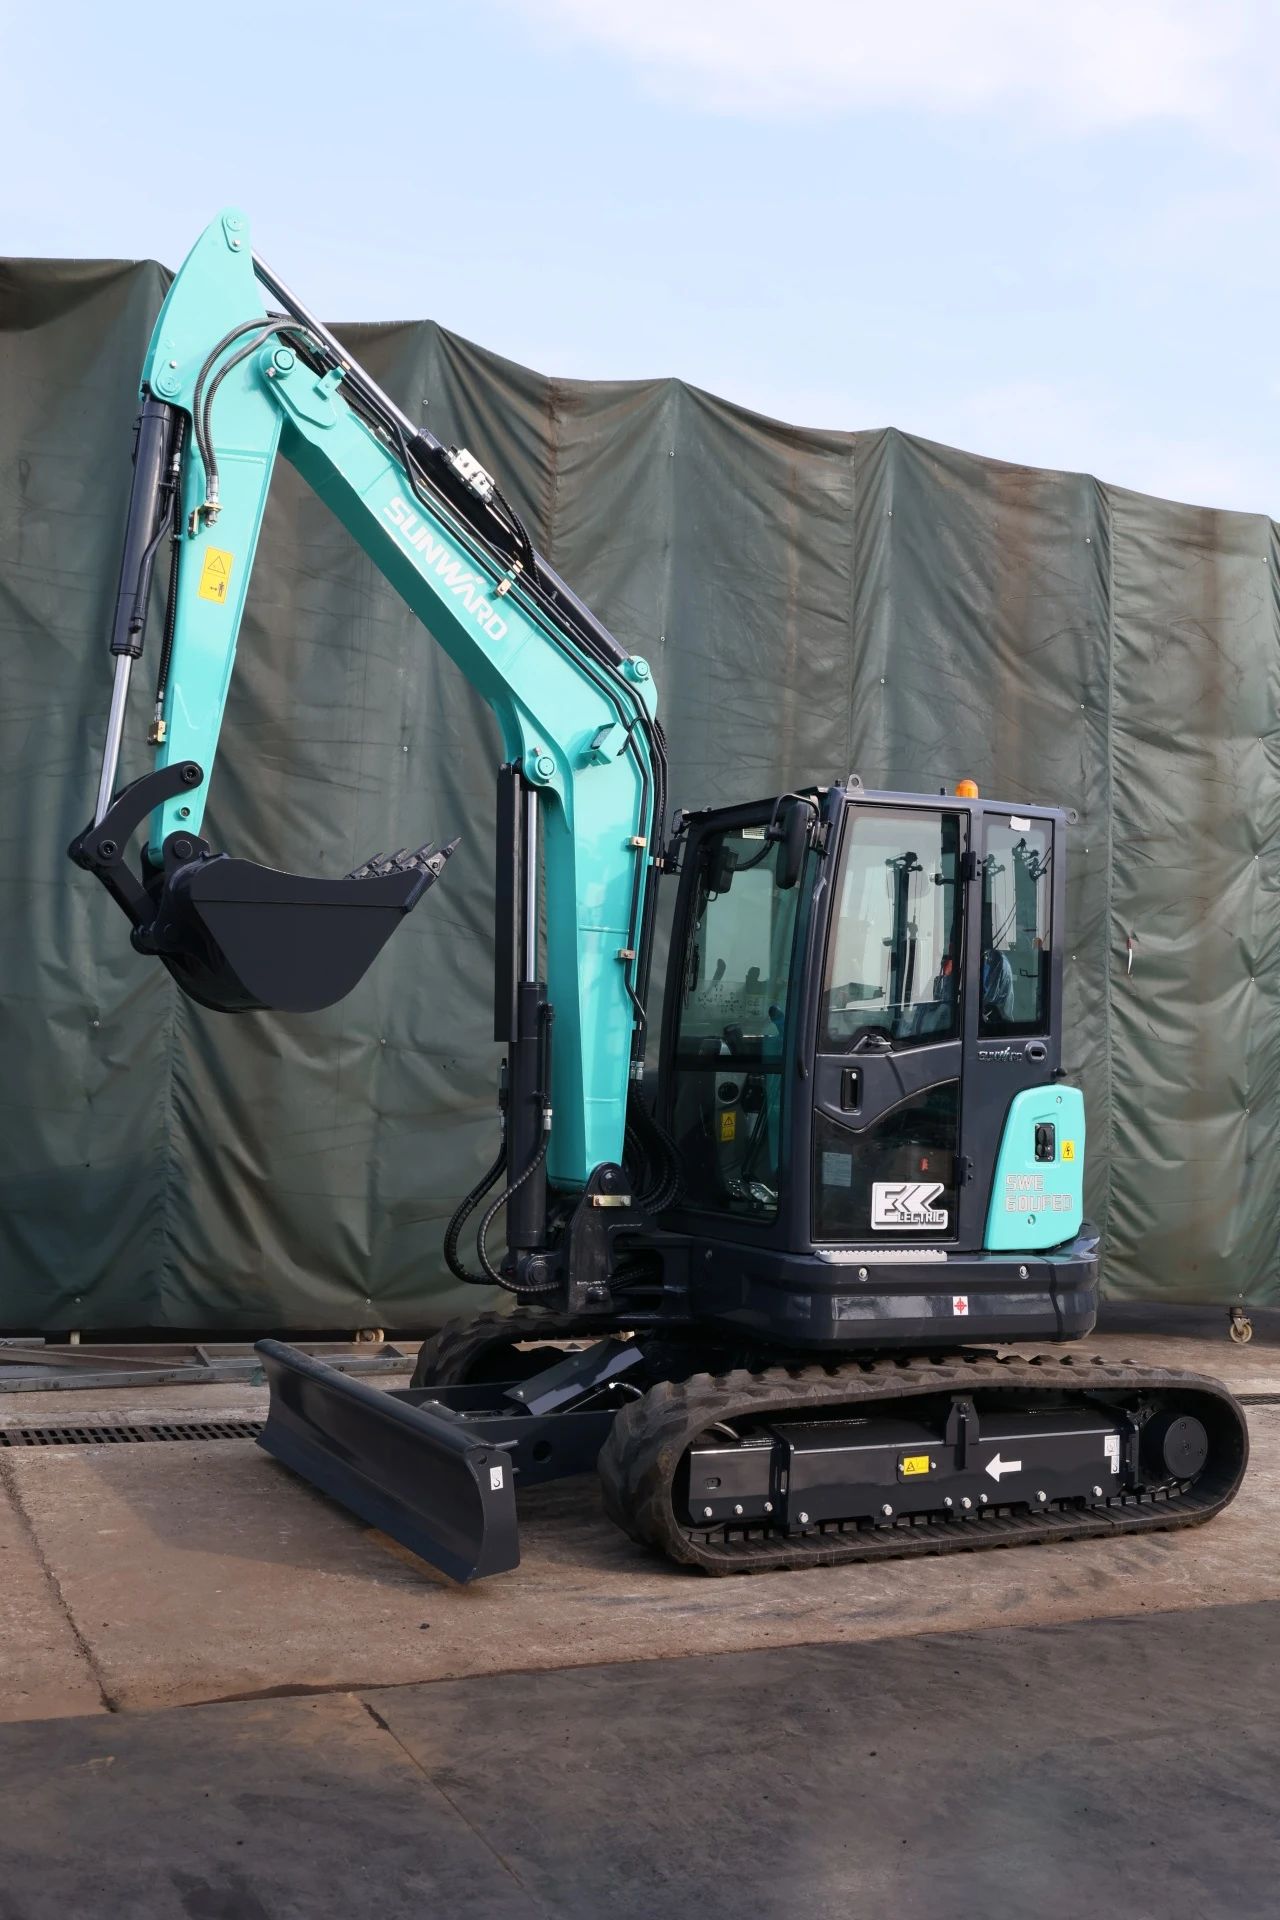
在现代采矿作业中,导航与定位技术是智能挖掘机高效、安全运行的关键。传统的挖掘机操作依赖于操作员的经验和判断,但在复杂的采矿环境中,操作员的视野和操作能力往往受到限制。智能挖掘机通过集成先进的导航与定位技术,能够实现自主路径规划、精确位置控制和实时环境感知,从而显著提高工作效率和安全性。
自主导航是指智能挖掘机在无人干预的情况下,根据预设任务或实时环境信息,自主规划路径并执行挖掘任务的能力。自主导航系统通常包括以下几个核心部分:
环境感知:通过传感器获取周围环境的信息,包括地形、障碍物和其他设备的位置。
环境感知是实现自主导航的基础,它通过多种传感器获取周围环境的信息。常见的传感器类型包括:
激光雷达(LIDAR):用于测量距离和生成点云数据,能够精确地描绘出周围的地形和障碍物。
激光雷达(LIDAR)通过发射激光束并接收反射光来测量距离,生成点云数据。这些数据可以用于构建环境的三维模型,实现高精度的地形和障碍物检测。
路径规划是自主导航的核心,它决定了智能挖掘机如何从起点到达终点。常见的路径规划算法包括:
Dijkstra算法:一种经典的最短路径算法,适用于无权重或权重相同的图。
A*算法是一种结合了最佳优先搜索和Dijkstra算法优点的启发式搜索算法。它通过估计从当前节点到目标节点的代价来指导搜索,从而找到最优路径。
位置控制是确保智能挖掘机按照规划的路径精确行驶的关键。常见的位置控制方法包括:
模型预测控制(MPC):通过预测未来的状态来调整控制策略,适用于动态环境。
PID控制器是位置控制中最常用的方法之一,它通过比例、积分和微分项来调节控制量,实现精确的位置控制。
挖掘动作规划是指根据任务要求和环境信息,规划出挖掘机的挖掘动作序列。这通常需要考虑挖掘机的机械结构和动力学特性。
2、成为VIP后,下载本文档将扣除1次下载权益。下载后,不支持退款、换文档。如有疑问加。
3、成为VIP后,您将拥有八大权益,权益包括:VIP文档下载权益、阅读免打扰、文档格式转换、高级专利检索、专属身份标志、高级客服、多端互通、版权登记。
4、VIP文档为合作方或网友上传,每下载1次, 网站将根据用户上传文档的质量评分、类型等,对文档贡献者给予高额补贴、流量扶持。如果你也想贡献VIP文档。上传文档
采矿设备自动化:智能挖掘机_(3).智能挖掘机机械结构与原理.docx
采矿设备自动化:智能挖掘机_(5).传感器技术在智能挖掘机中的应用.docx
采矿设备自动化:智能挖掘机_(6).数据通信与网络技术在采矿设备中的应用.docx
采矿设备自动化:智能挖掘机_(8).人工智能与机器学习在智能挖掘中的应用.docx
采矿设备自动化:智能挖掘机_(9).智能挖掘机的安全与防护机制.docx
采矿设备自动化:智能挖掘机_(10).智能挖掘机的维护与故障诊断.docx
人教版高中英语必修第二册UNIT 3 Part 2 Listening and Talking—Video Time课件.ppt
人教版高中英语必修第二册UNIT 3 Part 1 Listening and Speaking—Discovering Useful Structures课件.ppt
人教版高中英语必修第二册UNIT 4 Part 1 Listening and Speaking—Discovering Useful Structures课件.ppt
人教版高中英语必修第二册UNIT 4 Part 2 Listening and Talking—Video Time课件.ppt
人教版高中英语必修第二册UNIT 5 Part 2 Listening and Talking—Video Time课件.ppt
辽宁省大连市2025-2026学年高一上学期12月期末考试物理试题及答案.pdf
5.2.2 同角三角函数的基本关系(五大题型)【含答案解析】.docx
原创力文档创建于2008年,本站为文档C2C交易模式,即用户上传的文档直接分享给其他用户(可下载、阅读),本站只是中间服务平台,本站所有文档下载所得的收益归上传人所有。原创力文档是网络服务平台方,若您的权利被侵害,请发链接和相关诉求至 电线) ,上传者