
车载激光雷达的工作原理及应用
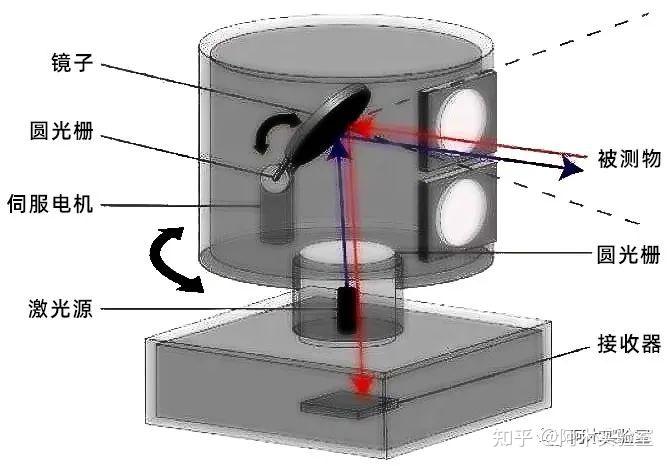
激光雷达是工作在光频波段的雷达,它利用光频波段的电磁波向目标发射信号,然后接收被障碍物反射回来的相同信号,将两个信号进行比对分析,从而计算出障碍目标的距离、方向和高度、甚至算出目标的速度和姿态等信息。
这种雷达通过旋转,将光束360°水平扫描,借此获得周围环境的建模。由于需要额外的旋转机构,这种雷达体积较大,价格昂贵。
混合式车载激光雷达将微机电系统(MEMS)与振镜结合形成MEMS 振镜,通过振镜旋转完成激光扫描,一般称为MEMS 车载激光雷达。其发射系统结构如下图所示,驱动电路驱动激光器产生激光脉冲同时驱动MEMS 振镜旋转,激光在旋转振镜的反射下实现扫描,经发射光学单元准直后出射。
MEMS 激光雷达通过在硅基芯片上集成的MEMS 微振镜来代替传统的机械式旋转装置,由微振镜反射激光形成较广的扫描角度和较大的扫描范围。
MEMS 微振镜相对成熟,可以以较低的成本和较高的准确度实现固态激光扫描(只有微小的微振镜振动),并且可以针对需要重点识别的物体进行重点扫描,落地快;
没有解决接收端的问题,光路较复杂,仍然存在微振镜的振动,这个结构会影响整个激光雷达部件的寿命,并且激光扫描受微振镜面积限制,与其他技术路线在扫描范围上有一定差距。
全固态车载激光雷达,完全取消了机械扫描结构,水平和垂直方向的激光扫描均通过电子方式实现;相比于仍保留有“微动”机械结构的MEMS激光雷达来说,电子化的更加彻底。由于其内部没有任何宏观或微观上的运动部件,可靠性高、耐持久使用,系统整体体积缩小。
全固态车载激光雷达主要包括光学相控阵(OPA)车载激光雷达和闪光(Flash)型车载激光雷达两种。
光学相控阵OPA(Optical Phased Array)固态激光雷达原理是多处振动产生的波相互叠加,有的方向互相增强,有的方向抵消,采用多个光源组成阵列,通过控制各光源发射的时间差,可以合成角度灵活、精密可控的主光束。
在主光束以外会形成“旁瓣”,到时能量分散,并且阵列单元尺寸小于500nm,对加工精度要求高,扫描角度有限,接收端方案薄弱,接收面大、信噪比较差。
3D-Flash激光雷达以一次脉冲向全视野发射,利用飞行时间成像仪接收反射信号并成像,发射的激光波长是关键因素。如果使用905nm,虽然成本较低,但功率受限,因此探测距离不够远。若使用1550nm,在接收上需要更高成本的探测器,目前尚没有商用条件。也有一批厂商采用Flash 技术路线,对成本和人眼保护的平衡形成了一定的解决方案。
2020-2022 年以前的L3 级别自动驾驶车量产可能会以MEMS激光雷达为主,因为它成本较低,微振镜技术较成熟,可以较短时间内进行低成本的量产。例如Velodyne、Innoviz 等与车企或Tier1 有合作的激光雷达公司目前都采用这个技术路线 或以上级别自动驾驶车量产的阶段,预计OPA 的旁瓣效应或3D Flash 的人眼保护问题将得到较大程度的解决,届时可能会替代MEMS 成为真正无任何移动部件的固态激光雷达,因为MEMS 毕竟存在一个振动部件,在寿命和工作稳定性上较难与其他技术路线PK。
但是具体哪种技术路线会最终跑赢目前较难下结论,需要看不同技术路线代表性公司的研发进度。
此外,机械式激光雷达依然有其用武之地。机械式激光雷达精度较高,信息细节较丰富,对于自动驾驶出租公司或Uber 等共享出行公司有特殊用途,如搜集路况、交通甚至路边的建筑等信息,有助于路线设计等需求。
单线雷达扫描一次只产生一条扫描线,多线雷达则一次能产生多条扫描线。简单感受下单线扫描的效果。
多线扫描的原理则是在单线的基础上,并列多根单线同时进行扫描,如下图所示。目前市面上比较多见的如4线D激光雷达的区别在于,激光雷达垂直视野的范围,前者垂直视野范围一般不超过10°,后者可以达到30°甚至40°以上,这也就导致两者对于激光雷达在汽车上的安装位置要求有所不同。
线束越多,就能扫描的更精确,也更快,但也会更贵,下面看一个多线°扫描的全景动图。
激光雷达的主要指标有距离分辨率、最大探测距离、测距精度、测距帧频、数据采样率、角度分辨率、视场角、波长等。此处就不一一展开了。
少线束激光雷达主要用于先进驾驶辅助系统(ADAS),如自适应巡航控制系统(ACC)、自动紧急制动系统(AEB)、前方防碰撞系统(FCW)、交通拥堵辅助系统等。
多线束激光雷达主要用于无人驾驶,具有高精度电子地图和定位、障碍物识别、可通行空间检测、障碍物轨迹预测等功能。
【整理】仿真软件的硬件依赖:哪些吃 CPU、哪些吃 GPU、哪些加了显卡反而更慢
通用/泛亚/蔚来/弗迪/上海电驱动等百位新能源专家确认发言,易贸三电活动6月苏州见
【汽车轿车】HAMANN轮毂3D图纸 IGS格式 汽车轮胎三维建模 数模
灵巧手绳驱(记忆金属SMA方案): COMSOL 复现了一篇灵巧手论文的温度仿真